>
物理世界の中で成長する脳——環境とタスクを読む世界モデル、行動の前に結果を考えるエージェント、すべての一歩を安全に保つミリ秒の反射層。ハードウェアとソフトウェアが一体となり、フィジカルAIへと進化します。
身体知能大規模モデルの上に築かれた世界モデル——センサ信号をタスクの言葉へ翻訳し、物理的な結果と人の意図を頭の中でリハーサルします。世界を見るだけでなく、世界をシミュレートする。
マルチスペクトル・RGB・TOF・LiDARフュージョンで作業現場を3D再構築。
タスクレベルの意味理解——対象物と、何をすべきか、限界がどこにあるかを認識。
物理と行動のデュアルシミュレーション——ワークは滑るか、人はどこへ動くか。リスクは起こる前に表面化。
多目的トレードオフとシナリオシミュレーション——3つのステップすべてを実行前に完了。コスト・リスク・優先度を自律的に天秤にかけ、考え抜いてから初めて動く。
多目的トレードオフが優先度と依存関係を整理——何を先に、何を並行で。
シナリオシミュレーションが全項目をなぞり、候補プランを比較——すべての一歩をまずシミュレーションで予行。
コスト・リスク・リターンを実行前に確定——設備は修理できても、人は代替できない。常に安全な道を選ぶ。
フィジカルエージェントOSは、脳をあらゆる本体につなげます。統一APIで各種ロボットプラットフォームを駆動し、ROS2など主流プロトコルに対応。すべてのコマンドは、物理ロボットに触れる前にデジタルツインで予行・検証されます。ハードウェアを変えても、脳はそのまま。
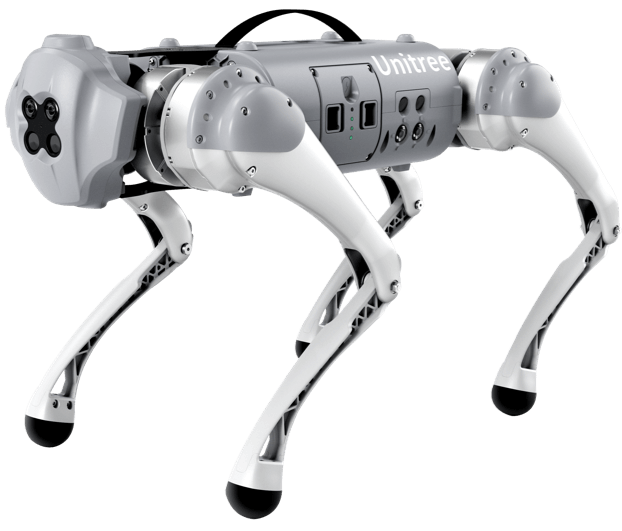
四足
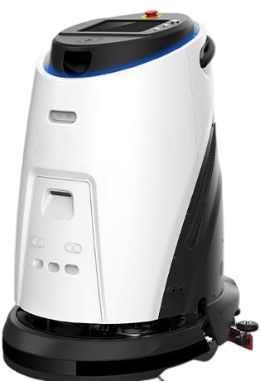
車輪
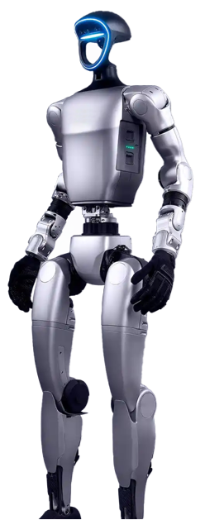
ヒューマノイド
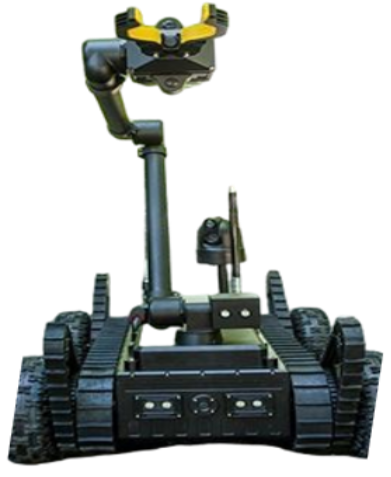
クローラ
固定式
ドローン
AGV
ロボットアーム
1つのAPIですべてのロボット本体へ——接続時に構成を認識、10分でデプロイ。
脳が考え、小脳級の安全ループがミリ秒で支える——オフラインや故障時も制御を失わない。
ビジョン・音声・ナビゲーションなどのスキルモジュールをオンデマンドで導入——古いロボットも新しい技を覚える。
4層の記憶が対話・習慣・好みを蓄積し、使うほど理解が深まります。人格はプリセットではなく、寄り添いの中で育てるもの。自己進化には境界がある——安全と最低ラインは、自己改変からロックされています。
リアルタイム音声制御、マルチターン対話、感情理解——ブレインが考え、音声エンジンが言葉にします。
大規模モデルと自律エージェントで駆動する、ソフト・ハード両輪のフィジカルAI企業へ
あなたのロボットの脳について相談 →